【重心は原因ではなく、結果】 −テンセグリティという身体知−

序章|重心は「原因」ではなく「結果」である
多くの選手は、重心を原因として扱っています。
重心が安定すれば動ける。
重心を低くすれば強くなる。
重心をコントロールできればバランスが取れる。
一見、正しそうに聞こえます。
しかしここに、決定的な誤りがあります。
因果関係が逆なのです。
重心は、何かを生み出す「原因」ではありません。
身体の構造と張力バランスが整ったときに、結果としてそこに現れるものです。
にもかかわらず、重心を原因だと誤認した瞬間、人は「結果」を先に操作しようとします。
すると體(からだ)はどうなるか。
重心を保つために力を入れる。
崩れないように固める。
抜ける前に、支え始める。
このとき起きているのは、因果のねじれです。
本来は、
構造が整う
↓
張力バランスが生まれる
↓
重心が結果として現れる
この順序で起こるはずのものを、
重心を先に作る
↓
力で支える
↓
動こうとする
という逆の順序で行ってしまう。
その結果、體は「安定したようで、動けない」状態になります。
重心が悪いのではありません。
重心を原因として扱ったことが問題なのです。
今回の記事で扱うのは、
重心そのものではありません。
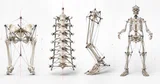
重心が結果として現れる以前の層、すなわち體の構造と張力の関係性こそがテンセグリティという身体知です。
因果の向きを正しく戻したとき、重心は意識の対象ではなくなります。
ただ、自然にそこに在るものになる。
第1章|重心をコントロールするというパラドックス
重心をコントロールしようとすると、多くの場合、體は“安定したように”見えます。
立てている。
踏ん張れている。
崩れていない。
しかし同時に、動きは必ずどこかで鈍くなります。
一歩目が遅れる。
切り返しで一瞬止まる。
抜けるはずの重さが、脚に残る。
これは技術の問題ではありません。
スピードや筋力の問題でもありません。
重心をコントロールしようとしたこと自体が、すでに矛盾をはらんでいるのです。
■ 重心を「保つ」ために、何が起きているか
重心を意識した瞬間、體は無意識にこう判断します。
「倒れないために、支えなければならない」
すると、
足で床を押す
太腿で耐える
体幹を固める
こうして、重心を筋力で保持する状態が生まれます。
一見すると安定しています。
しかしこれは、常に“乗り続けている”状態でもあります。
■ 抜重(ばつじゅう)が起きない體
動きの速い選手に共通するのは、次の一歩の前に、必ず一瞬の「抜け」があることです。
軽くなる。
浮く。
消える。
この抜重(脱力)が起きて初めて、重心は自然に移動します。
ところが、筋力で重心をコントロールしている状態では、この抜重が起きません。
なぜなら、